Egy olyan korban, amikor a precizitás és a vezérlés a technológiai innováció gerincét képezi, a motorvezérlők megértése elengedhetetlenül fontos. A szervovezérlés a mechanikus pozíció, sebesség és gyorsulás pontos szabályozását lehetővé tevő technológia, amely visszacsatolás és korrekciós műveletek révén valósul meg. A mozgás pontosságát és hatékonyságát biztosító képessége teszi nélkülözhetetlenné a legkülönbözőbb alkalmazásokban, az ipari robotoktól a kamerák autofókusz-mechanizmusaiig. A szervovezérlés lényege a visszacsatolási hurokban rejlik, amely lehetővé teszi a valós idejű beállításokat és a pontosságot, amelyet a kézi vezérlés egyszerűen nem tud elérni.
A szervovezérlés fejlődése az emberi találékonyság és a technológiai fejlődés bizonyítéka. Az eredetileg a 20. század elején katonai alkalmazásokhoz kifejlesztett szervo vezérlőrendszereket azóta jelentős mértékben továbbfejlesztették. A döntő pillanatot az elektronikus és digitális alkatrészek bevezetése jelentette, amelyek drámaian megnövelték a pontosságot, a funkcionalitást és az alkalmazási területet. Ahogy a szervóvezérlés fontosságának megértésétől a történeti fejlődéséig eljutunk, világossá válik, hogy a szervómechanizmusok fejlődése nem csupán egy technikai elbeszélés, hanem egy történet arról, hogyan alkalmazkodik és fejlődik a technológia a változó igényekhez.
A vezérlési rendszerek alapvető elemei
A vezérlés működését működési vázlattal, szerkezeti vázlattal vagy hatásvázlattal ábrázoljuk. A működési vázlaton a vezérlési vonal működését biztosító egységeket irányítási feladatuk szerint különböztetjük meg, ezeket szerveknek nevezzük.
A vezérlési vonal szervei és jelölésrendszere
A szerv a vezérlési vonalban irányítási részfeladatot önállóan ellátó szerkezeti egység. A szerv egy vagy több elemből állhat. Az elem: az irányítástechnikai szempontból tovább nem bontható szerkezeti rész.
A vezérlési vonal szervei: érzékelő, parancsadó, erősítő (logikai jelfeldolgozó), végrehajtó és a beavatkozó, valamint a vezérelt szakasz. A parancsadó szervhez kapcsolódhatnak kezelőszervek is. A szerveket négyszöggel ábrázoljuk.
A szerkezeti vázlatot akkor alkalmazzuk, ha utalni akarunk az egyes szervek felépítésére, működésére. A hatásvázlat a vezérlési vonal egységeinek, csak a jelátvivő tulajdonságait ábrázolja. Az egységek közötti hatásokat vonalak, a hatás irányát nyilak jelzik.
A vezérlési rendszer elemei és jelei
A vezérlési rendszer szerkezeti részei: a készülék, a szerv, az elem, a jelvivő vezeték. A készülék olyan szerkezetileg körülhatárolt, a maga egészében kicserélhető egység, amelynek önálló technológiai vagy irányítási feladata van. (Vezérlő készülék) A készülék egy vagy több szervből állhat. (A vezérlőkészülékben találjuk a parancsadó szervet, az erősítőt.)
A vezérlési lánc parancsadó szervének bemenőjele a vezető jel. Ez a jel származhat érzékelőtől (pl.: riasztórendszer), de származhat a kezelőszemélyzettől (Pl.: üzemmódválasztás - kézi, automatikus). A parancsadó szerv kimenőjeleként jön létre a rendelkező jel. Ez a jel kerül az erősítő / logikai jelfeldolgozó szerv bemenetére. Az itt keletkező kimenőjel, vagy végrehajtójel (ha van végrehajtó szerv), vagy beavatkozó jel, ha közvetlenül a beavatkozó szervre kapcsolódik.
A beavatkozó szerv változtatja meg a vezérelt berendezés azon paraméterét (módosított jellemző), amelyik megváltoztatja a vezérelt jellemzőt. A teljes vezérlési rendszerre (vezérlési vonalra) zavaró jelek hatnak. A jelhordozó mérhető fizikai mennyiség legyen. Ne legyen a környezetére veszélyes, környezetszennyező. Alkalmazása ne igényeljen különleges technikai felszerelést, berendezést.
Analóg vezérlés megvalósítása digitális impulzussorozattal
Sok esetben élhetünk azzal a lehetőséggel, hogy az analóg vezérlést digitális impulzussorozat-jelekkel valósítjuk meg, amelyek hosszabb időtartamra vonatkoztatott átlagfeszültsége egyenértékű a számunkra szükséges analóg feszültségjellel. Lámpák fényerejének vezérlése, ventilátorok, vagy egyéb villanymotorok fordulatszáma, egy fűtőtest fűtőteljesítménye könnyen vezérelhető ilyen módon. A digitális jelsorozat frekvenciáját úgy kell (elegendően nagyra) megválasztani, hogy az a vezérelt vagy szabályozott eszköz megfelelő működését biztosítsa.
Impulzusszélesség-moduláció (PWM)
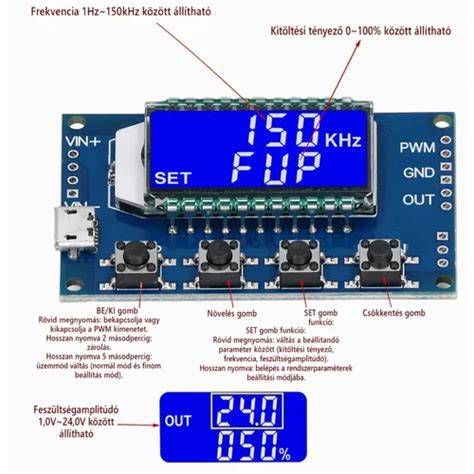
A digitális jelsorozattal történő vezérlés egyik jól használható változatai az impulzus-szélesség moduláció (PWM = Pulse Width Modulation), amelynél olyan állandó periódusidejű (frekvenciájú) jeleket keltünk, ahol az a szabályozás a jel kitöltési tényezőjének változtatásával történik. Az impulzusszélesség-moduláció egy speciális esete a szervó motorok vezérlőjele.
Műszaki leírás: Ezek a vezérlők egy analóg jel szélességét modulálják (impulzusszélesség-moduláció) a motor pozíciójának diktálására. Műszaki leírás: A szervóhoz küldött elektromos impulzus időtartamának beállításával ezek a vezérlők finomhangolhatják a motor szögét vagy sebességét.
8. Impulzusszélesség moduláció (PWM)
Szervomotorok működése és analóg vezérlésük
A szervovezérlő alapvetően egy olyan eszköz, amely egy szervomotor mozgását szabályozza visszacsatolásos vezérlési mechanizmusok alapján. A szervovezérlő működése nagymértékben függ a visszacsatolási köröktől, jellemzően érzékelőket alkalmazva a szervomotor tényleges kimenetének, például pozíciójának vagy sebességének megfigyelésére. Ha eltérés van, a szervovezérlő módosítja a motor bemenetét a hiba kijavítása érdekében, egy zárt hurokszabályozásnak nevezett folyamatot alkalmazva.
Szervomotorok felépítése
A szervó egy kisméretű egyenáramú motort tartalmaz, amely a fogaskerék áttételen keresztül mechanikai összeköttetésben áll egy potméter tengelyével. Felépítésében viszonylag egyszerű szerkezet, mely egy nyáklapból, rajta vezérlő elektronikával, egy egyenáramú motorból, fogaskerekekből áll, melyek egy csinos kis dobozba vannak zárva. Az erőátviteli lánc utolsó fogaskerekének a tengelye ki van vezetve a dobozból. Erre kerül majd csatlakoztatásra a szervókar és arra a tolórudak. Ugyanennek a fogaskeréknek az alsó része pedig egy potméterhez van erősítve, hogy visszajelzést tudjon adni a vezérlő elektronikának.
A fogaskerekek anyagukban eltérnek tervezett terhelések függvényében. Leggyakrabban poliamid vagy egyéb műanyag-fogaskerekű szervókkal találkozunk, de készülhetnek fémből, karbonból és az extrém terheléseknek kitett szervók akár titánból is.
Táplálás és parancstovábbítás
Táplálás illetve parancstovábbítás céljából 3 vezeték van kivezetve a szervóból: test, táp és bemeneti jel. Sajnos a vezetékek színezése, sorrendje és csatlakozója gyártóként változhat. Modellezésben alkalmazott szervók táplálása általában 4,8-7,2V feszültséggel folyik. Fontos megjegyezni, hogy minél magasabb a feszültség, annál nagyobb nyomatékot fejt ki a szervó, de ezzel csökken az élettartalma is - érdemes a gyártó által ajánlott értékeken belül üzemeltetni.
Analóg szervók vezérlése impulzusszélesség-modulációval
A modellezésben használt szervomotorok vezérlése 50 herzes, vagyis 20ms hosszúságú keretben zárt jelekkel vezéreljük. A keretben levő 1500 μs (1,5ms) hosszúságú jel középállásba kényszeríti a szervó karját. A gyártók eltérő mozgásterű szervókat gyártanak. Leggyakrabban használtak -60 és 60° között mozognak, és általában 1000-2000 μs jelszélességet igényelnek. Vannak nagyobb mozgásterű szervók is, így például futóműmozgató szervók általában 180° azaz ±90°-ra képesek elfordulni a középállástól számítva. Ezeknél vagy a visszajelzést biztosító potmétert, vagy az alkalmazható jelszélesség tartományát szélesítik, így a vezérjel 650 és 2350 μs hosszú lehet.
Az analóg módon működő szervók számára nem elegendő egyszer kiadni az impulzust, mert lehet, hogy a szervókar még nem éri el a végső pozícióját. Azonkívül a jel nélkül a feszültségátalakító nem táplálja a motort, így nem keletkezik nyomaték a karon, “ernyed” a szervó. Digitális szervók esetében egy jel kiküldése elegendő, mert a beépített mikrokontroll gondoskodik a végső pozíció eléréséről, utána, jel hiányában azonban a digitális szervó is “ernyed”.
Vezérfrekvencia terén a szervók elég rugalmasak. Analóg verziók 30-60 Hz-en, digitális példányokat pedig akár 300 Hz-en is vezérelhetjük.
A szervó elektronika belső működése
A szervók elektronikája úgy van kialakítva, hogy meg tudja határozni, a vezérjelnek megfelelő pozícióban tartózkodik-e a kar, és ha nem, akkor melyik irányba kell elmozdulnia. A PWM jel feldolgozása során a feszültségkonvertáló egység a jel alapján egy adott feszültséget állít elő. A szervóra jellemző maximális jel esetén a generált feszültség eléri a tápfeszültség értékét - ez a referencia feszültség.
A szervókar tengelyére kötött potméter a kar elfordulása során nulla és tápfeszültség közötti értéket ad vissza és ezáltal egy belső monostabil oszcillátor impulzusszélességét szabályozza. Ha a bemenő jel pozitív (és általában azt alkalmazzák), akkor a monostabil jele negatív. A két jel egy komparator fokozatba kerül, és a szélesebb jel különbsége kerül a kimenetre, tehát lehet + vagy - jel a komparator kimeneten, meghatározva a végfok hídjának a vezérlését, tehát a motor forgási irányát.
Szervó vezérlési technikák és paraméterek
A szervóvezérlési technikák elengedhetetlenek a szervorendszerek viselkedésének az adott feladatokhoz való igazításához. A pozíciószabályozás vitathatatlanul a szervovezérlés legelterjedtebb formája, amely a szervomotor egy adott szögbe vagy pozícióba történő irányítására összpontosít. A fordulatszám-szabályozás a szervomotor sebességét kezeli, biztosítva, hogy a terhelés változásaitól függetlenül egy adott fordulatszámon működjön. A nyomatékszabályozás közvetlenül szabályozza a szervomotor által termelt nyomaték mennyiségét, így pontosan szabályozható a motor által kifejtett erő.
A szervószabályozás középpontjában a PID-szabályozási technika áll, amely minden olyan rendszer kritikus keretrendszere, amely pontos és stabil szabályozást igényel. Az arányos szabályozás az aktuális hibára reagál, az integrál szabályozás a múltbeli hibák felhalmozódását kezeli, a derivált szabályozás pedig a jövőbeli hibákat jelzi előre.
Fontos paraméterek és kiválasztási szempontok
A szervóvezérlő rendszerek alapvető fontosságúak a precíziós mozgatási alkalmazásokban. E rendszerek kritikus paramétereinek megértése alapvető fontosságú a teljesítmény optimalizálásához és a kívánt eredmények eléréséhez a különböző alkalmazásokban.
- Nyomaték: Az erő, amelyet a szervomotor egy tárgyra képes kifejteni.
- Sebesség: Az a sebesség, amellyel a szervomotor forogni tud, jellemzően percenkénti fordulatszámban (RPM) mérve.
- Helymeghatározási pontosság: Ez a paraméter határozza meg, hogy a szervó milyen pontosan tudja elérni a parancsolt pozíciót.
- Felbontás: A legkisebb mozgás, amelyet a szervorendszer érzékelni vagy végrehajtani képes.
- Visszajelzés típusa: Az a módszer, amellyel a rendszer figyelemmel kíséri és korrigálja a teljesítményét.
- Sávszélesség: Az a frekvenciatartomány, amelyen a szervorendszer hatékonyan tud működni.
- Tápegység: A szervorendszerek működéséhez stabil és elegendő áramforrásra van szükség.
A megfelelő szervovezérlő kiválasztása kulcsfontosságú lépés a mozgásvezérléssel kapcsolatos projektek sikerének biztosításában. Tekintettel a rendelkezésre álló vezérlők sokféleségére, alapvető fontosságú azoknak a kulcsfontosságú tényezőknek a megértése, amelyek befolyásolják a teljesítményüket az adott alkalmazásokban.
- Kompatibilitás a motortípussal: Győződjön meg arról, hogy a szervovezérlő kompatibilis a használni kívánt szervomotor típusával.
- Teljesítményigény: Egyeztesse a vezérlő tápellátási specifikációit a szervomotor igényeivel.
- Ellenőrzési pontosság: Vegye figyelembe az alkalmazásához szükséges pontossági szintet.
- Kommunikációs interfészek: A más eszközökkel és rendszerekkel való kommunikáció képessége kulcsfontosságú.
- Programozás és konfiguráció: Értékelje a vezérlő könnyű programozhatóságát és konfigurálhatóságát.
- Környezeti feltételek: Értékelje az alkalmazás működési környezetét.
- Bővítés és skálázhatóság: Biztosítsa a rendszerét a jövőre nézve, figyelembe véve a lehetséges bővítési igényt.
Gyakorlati példa: Szervóteszter készítése
Ha valaki szeretne egy kis tesztert készíteni a szervóihoz, baloldalt megtalálható egy multivibrátor alapú séma. Három ellenállás szabadon cserélhető benne, és ezáltal a kimeneti jel változik.
Ajánlott ellenállásértékek szervóteszterhez:
| Ellenállás | Érték | Funkció |
|---|---|---|
| R3 | 470KΩ | Keretméret (35Hz oszcillálás) |
| R1 | 6,9KΩ | Minimális pozitív jel hossza (650 μs) |
| R2 | 33KΩ | Maximális pozitív jel hossza (2500 μs) |
| Potméter | 100KΩ | Pozitív jel szélességének változtatása az R1 és R2 által behatárolt tartományon belül |
Szervó csatlakoztatásánál ügyeljünk a polaritásra, mert az áramkör nem védett! Szerencsére a modern szervók többségénél a pozitív tápkábel a csatlakozó közepén található, így téve a csatlakoztatást biztonságosabbá.
Analóg és digitális vezérlés a modellvasutakban
A modellvasút megjelenésével egyidőben született meg az igény, több vonat egymástól független működtetésére. Erre hosszú ideig nem volt kellő megoldás, ez volt az analóg rendszer.
Az analóg modellvasút rendszer működése
Az analóg modellvasút rendszer működése az elektromos áram folyamatos szabályozásán alapul, amely közvetlenül befolyásolja a mozdonyok sebességét és irányát. Központi eleme a tápegység, mely az elektromos áram meglétét biztosítja a pályán. Ehhez szorosan csatlakozik a vezérlőegység, mely lehetővé teszi a modellvasút kezelője számára, hogy a pályára küldött feszültség szintjét szabályozza. Ez a feszültségszabályozás határozza meg a mozdony sebességét és irányát. A vezérlőegység általában egy forgó gombból áll, mellyel a feszültséget lehet növelni vagy csökkenteni.
Az analóg rendszer korlátai és a digitális alternatíva
Az analóg rendszer egyszerű és megbízható, azonban korlátai vannak. Mivel a feszültség az egész pályán egyenletesen oszlik el, csak egy mozdonyt lehet egyszerre szabályozni egy pályaszakaszon. Ha több mozdony van a pályán, mindegyik azonos sebességgel és iránnyal mozog.
Ezen korlátok áthidalására született meg a digitális parancsvezérlés (DCC) rendszer, melynek története az 1980-as évek elején kezdődött. Ez a technológia tette lehetővé, hogy több vonat is külön vezérelhető legyen ugyanazon a pályán, mivel minden mozdony különálló digitális címkével rendelkezett. A digitális rendszerben a sínek vezetik az elektromos áramot a mozdonyok motorjaihoz, a kocsik világító elemeihez, illetve a vezérlő jeleket is továbbítják. Ezek a jelek digitális parancsokat tartalmaznak. A dekóder a mozdonyokba és kiegészítőkbe beépített kis elektronikai eszköz, amely a vezérlőegység által küldött digitális jeleket fogadja és értelmezi.
Kontraszt: Léptetőmotorok, mint digitálisan vezérelt alternatíva
A léptetőmotor alapvetően különbözik az egyszerű egyenáramú motoroktól. Ez a különbség abban áll, hogy a léptetőmotort digitális jellel kell vezérelni. Ennek a motortípusnak hatalmas előnye, hogy a jel hatására adott, előre meghatározott pozícióba fordul. Elsősorban olyan helyeken alkalmazzák e motorokat, ahol amúgy is digitális jelekkel dolgoznak, illetve ahol lényeges a pontos pozícióba állás. Lényeges előnye a léptetőmotornak a többi hasonló megoldáshoz képest, hogy az egyes lépések hibái nem adódnak össze (pozícióba állás pontossága általában 1-5%), és ezt mindenféle bonyolult visszacsatolás nélkül. Mivel nincs benne szénkefe, elég megbízható.