A mai autók egyre inkább olyanok, mint egy guruló számítógép: az elektronikus rendszerek bonyolult hálózata biztosítja a működést és a kényelmi funkciókat. Ezeknek az alapja a CAN-BUS (Controller Area Network Bus) rendszer, amely lényegében az autó "idegrendszere". Röviden összefoglalva ez egy kommunikációs csatorna az autóban található részegységek között.
A CAN-busz (Controller Area Network) egy járműbusz-szabvány rendszer, amely lehetővé teszi a kommunikációt több elektronikus vezérlőegység (ECU) között központi számítógép használata nélkül. Az ECU-k olyan elektronikus alkatrészek a járművekben, amelyek figyelik, vezérlik és megosztják a különböző járműrendszerekből, például motorokból, fékekből, légzsákokból és sebességváltókból származó adatokat.
Hogyan működnek a CAN-busz rendszerek?
A CAN-busz rendszerek úgy viselkednek, mint az emberi test idegrendszere. Az ECU-k az emberi test részeihez hasonlíthatók, amelyek össze vannak kapcsolva egymással egy járműben. Számos ECU rendelkezhet olyan adatokkal, amelyeket meg kell osztani a hálózat más részeivel. A CAN-busz lehetővé teszi, hogy az ECU-k, mint például a motorok, a blokkolásgátló fékrendszer/ABS, a légzsákok, a sebességtartó automatika, az elektronikus üzemanyag-befecskendezés, az automata sebességváltó és az akkumulátorrendszerek központi számítógép nélkül kommunikáljanak egymással.
Lényegében előkészíti és közvetíti az adatokat, többek között az érzékelőadatokat a teljes CAN-busz hálózaton belül. Az adatokat ezt követően minden ECU megkapja - ezután pedig az egyes ECU-k eldöntik, hogy fogadják vagy figyelmen kívül hagyják az adatokat.
A CAN-keret típusai
Az ECU-k CAN-hálózaton belül folytatott kommunikációja CAN-kereteken keresztül történik. Négy különböző típusú CAN-keret létezik:
- Adatkeret - az egyetlen keret a tényleges adatátvitelhez
- Hibakeret - a hibák észlelésére szolgáló csomópontokat tartalmaz
- Túlcsorduláskeret - akkor jelez, amikor késés észlelhető az adat- és távoli keret között
- Távoli keret - olyan keret, amely adatokat kér egy konkrét azonosítótól
A CAN története és fejlődése
A Controller Area Network protokollt eredetileg a Bosch fejlesztette ki 1983-ban, és 1986-ban mutatták be hivatalosan a Society of Automotive Engineers (SAE) detroiti kongresszusán. A protokoll specifikációja 1986-ban véglegesült, személyautókban pedig az 1990-es évek végén el is terjedt - ami nem meglepő, hiszen jelentős mennyiségű kábelt spórol meg.
A technológiát először a Mercedes-Benz vezette be a sorozatgyártású járművekben 1991-ben. Azóta a CAN-busz a járműkommunikáció gerincévé vált, és a szabványt folyamatosan finomítják az ISO 11898 előírásai szerint.
A 2012-ben bemutatott és az ISO 11898-1:2015 szerint szabványosított CAN FD (Flexible Data-rate) képviseli a CAN-technológia legújabb evolúcióját. A CAN FD (Flexible Data-rate) 2012-es bevezetése jelentős fejlődést jelentett, gyorsabb adatátviteli sebességet és nagyobb adatcsomag-kapacitást kínálva, ugyanakkor kompatibilis maradt a klasszikus CAN-nal is. Akár 5 Mb/s adatátviteli sebességet kínál (a klasszikus CAN 1 Mb/s-os sebességéhez képest), és nagyobb, akár 64 bájt/képkocka méretű adatcsomagokat is támogat.
A CAN-busz előnyei
A CAN-busz rendszer pontosan szabályozza az autó elektromos és elektronikus működését, számos előnyös tulajdonsággal:
- Alacsony költségek és egyértelmű használat: Az ECU-k egyetlen CAN-rendszeren keresztül képesek kommunikálni, így a bonyolult speciális vezetékezés helyett a tömeget, a hibákat és a költségeket is csökkenti.
- Központosított: Egyetlen belépési ponton keresztül teszi lehetővé a központi diagnosztikát, a konfigurációt és az adatnaplózást a CAN-hálózaton.
- Masszív: Nehezen hatnak rá az elektromos zavarok vagy az elektromágneses interferencia. A CAN-busz szabvány ideális a biztonsági szempontból kritikus alkalmazásokhoz (pl. szállítást végző járművezetők).
- Hatékonyság: Az adatok priorizálására anélkül kerül sor, hogy ez zavart okozna a többi keretnél.
A CAN-busz a modern járművekben és jövője
A CAN-busz az alapfelszereltség része: Minden modern járműben, beleértve az autókat, tehergépkocsikat, buszokat, hajókat, elektromos járművek (EV) akkumulátorait, építőipari gépeket, mezőgazdasági berendezéseket és ipari automatizálási rendszereket.
Igaz ugyan, hogy a CAN-buszt eredetileg az autóipar számára fejlesztették ki, a használata azonban messze túlmutat a személygépkocsikon. Napjainkra a CAN-busz vált a kereskedelmi tehergépkocsik, a buszok, az építőipari berendezések, a mezőgazdasági gépek, a tengerjáró hajók és az ipari automatizálási rendszerek legelterjedtebb szabványává is. De orvosi eszközökben, az épületautomatizálásban, sőt repülőgépipari alkalmazásokban is használják. A különböző járműtípusokat - a könnyű haszongépektől a nagy igénybevételre szánt teherautókon át a speciális gépekig - üzemeltető járműparkkezelő vállalatok számára az univerzális CAN-busz szabvány teszi lehetővé, hogy a teljes járműparkban hozzáférjenek a kritikus működési adatokhoz.
A CAN-adatok jellemző alkalmazásai
A CAN-buszok adatkeretei számos esetben használhatók. Például járműparkkezelők számára a járműadatok naplózása létfontosságú ahhoz, hogy olyan tájékozott döntéseket hozhassanak, amelyek csökkentik az üzemanyagköltséget és javítják a járművezetői teljesítményt. A nagy teherbírású járműpark-telematikával működő építőipari vállalatok esetében a traktorokból vagy teherautókból származó adatok elemzésével javítható a biztonság, és csökkenthetők a költségek. A professzionális szolgáltatásokat nyújtó, egyetlen nap alatt rengeteg kézbesítést végző vállalatok esetében a CAN-adatok felhőbe történő naplózása segíthet a meghibásodások előrejelzésében és elkerülésében. Ez csupán néhány példa a CAN-adatok naplózására. Ez a továbbfejlesztett funkció különösen hasznos a gyorsabb adatnaplózást és részletesebb járműdiagnosztikát igénylő modern járműparkkezelő alkalmazások számára.
A CAN-technológia jövője
A jövőben a CAN-technológia még fontosabb szerepet fog játszani, mivel a járművek egyre inkább összekapcsolódnak és önállóvá válnak. A protokoll folyamatosan fejlődik az Ethernet-alapú architektúrákba való zökkenőmentes integráció érdekében, ami lehetővé teszi a kifinomultabb Vehicle-to-Everything (V2X) kommunikációt. Mivel az elektromos járművek és az autonóm vezetési rendszerek nagyobb sávszélességet és összetettebb adatcserét igényelnek, a CAN továbbfejlesztett verzióit úgy fejlesztik, hogy együtt éljenek az újabb protokollokkal, miközben megőrzik azt a megbízhatóságot és a költséghatékonyságot, ami iparági szabvánnyá tette ezt a technológiát.
Az autóipari alkalmazásokon túl a CAN-busz az ipari automatizálás, az orvosi berendezések és a repülőgépipar területén is egyre elterjedtebbé válik, ami kiválóan tükrözi sokoldalúságát és időtálló jelentőségét a mai egyre inkább összekapcsolt világban. A jövőbeli fejlesztések a CAN és az Ethernet-alapú architektúrák integrálására összpontosítanak a vehicle-to-everything (V2X) kommunikáció és az autonóm járműrendszerek támogatása érdekében. A Webfleet-megoldásokat úgy tervezték, hogy a klasszikus CAN és CAN FD adatokat egyaránt hasznosítsák, biztosítva, hogy a járműparkkezelő rendszer a jövőben is lépést tudjon tartani a járműtechnológia fejlődésével.
CAN-BUS Explained | Everything You Need to Know About CAN-BUS | CAN-Bus Diagnostics & How It Works
A CAN Busz és LED Világítás Kompatibilitása: Hogyan azonosítható a "CAN-buszos" jármű?
A felhasználók gyakran szeretnék tudni, hogy honnan lehet tudni, hogy például egy Ford Transit CAN-buszos-e, különösen a világítás korszerűsítése szempontjából. A válasz lényegében a jármű ellenőrző rendszereinek működésében rejlik:
- A modern járművek hibajelző rendszere figyeli az izzók állapotát.
- Az autók a fejlődés során egyre több kényelmi funkciót is kaptak, többek között gyakran figyelik, hogy az autó fényforrásai vajon megfelelően működnek-e.
- A legtöbb rendszer igen rövid, a másodperc ezred részéig tartó impulzus-sorozatot küld ki az izzó irányába, miközben figyelik a fogyasztást.
- Ha egy hagyományos LED-et helyezünk be, a rendszer érzékelheti, hogy alacsonyabb áramot vesz fel, mint a gyári izzó, és hibát jelezhet.
Ebből egyértelműen látszik, hogy gyakorlatilag a fogyasztás-mérés átverése a cél, ettől lesz “Can-Buszos” a led fényforrás. Itt megpróbáljuk “bevezetni” a Can-Busz kompatibilitás fogalmát, azaz, hogy mennyire hatásosan képes átverni az autót. A fogyasztás mérése van ahol eléggé nagy tűrésű, de van ahol igen pontos - azaz vannak autók amik 21W helyett 3W-ot is elfogadnak (de 2W nem megfelelő), más autók 15W teljesítmény miatt is még jeleznek. Ennek megértéséhez némi műszaki szemléletre is szükség van.
Teljesítménykülönbségek és hőkezelés
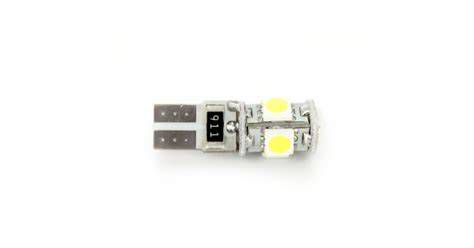
Vegyünk alapul egy normál, T10 foglalatú, W5W típusú izzót. A mérete 26,8mm x 10mm és üzem közben nem nevezhető hidegnek - sőt, a legmelegebb pont 200°C felett van, de mivel a lámpát erre tervezték, ezért ez nem okoz problémát. Egy ilyen fogyasztót legkönnyebb egy ellenállással helyettesíteni, ami a betáplált villamos energiát hővé alakítja. Eddig minden szép és jó, van olyan terhelés ami azonos fogyasztással rendelkezik, méretben is hasonló, és nem melegebb mint az izzó. Sajnos a fizikával nem sok mindent lehet tenni. Ha azt szeretnénk, hogy a ledek számára is egészséges 100°C alatt maradjon a hőmérséklet, akkor növelni kell a hőleadó felületet, vagy ventilátort kell alkalmazni, feltéve ha tartani szeretnénk az 5W teljesítményt. A ventilátor egy W5W termék esetén nem életszerű vállalkozás, előbbinek a lámpatest és a mechanikai stabilitás szab határt. A fenti okok miatt a legnagyobb fogyasztással rendelkező ledes helyettesítő is megállt 3-3,5W teljesítménynél.
A ledek nem bírják a magas hőmérsékletet, ezért az izzóval azonos méretben nem lehet ugyan olyan fogyasztást elérni. Másik megoldás a led fényforrás és az “átverő” terhelés szétválasztása, így a ledet nem melegíti feleslegesen az ellenállás, a terhelés pedig lehet nagyobb, azaz kevésbé meleg. Ilyen terhelés kapható kínálatunkban is. Technikai és élettartam szempontjából a legideálisabb választás, viszont a beépítése körülményesebb, valahol el kell helyezni az ellenállást. Hátrány: nem minden autó átverésére elegendő, ilyenkor külső terhelést kell beépíteni. Ez a kategória már tartalmaz beépített terhelést is, annak előnyével és hátrányával együtt.
Pár bekezdéssel feljebb az 5W-os izzókra vonatkozóan vezettük le a problémát, de a nagyobb teljesítményű izzóknál ez még inkább érvényesül. P21W, W21W vagy hasonló jelöléssel rendelkező ledes termékek legfeljebb 6-7W fogyasztást tudnak elérni túlmelegedés nélkül, ami jelentős különbség az eredeti 21W-hoz képest - fizikailag nem megoldható olyan led fényforrás gyártása, ami a legtöbb autóban működne. Ezek az izzók felvétele 35W-55W közé esik, itt csak azok működnek hibajelzés nélkül amelyek kiegészítő hűtéssel rendelkeznek, vagy ventilátorral.
Egyéb CAN-busz alapú ellenőrzések
Can-busz rendszer előtti indexek esetén az izzók fogyasztása is szerepet játszott a villogási sebesség meghatározásában - így ha kiégett egy irányjelző izzó, akkor gyorsabban villogott. Utóbbi időben egyre több autónál az azonos funkciót betöltő izzók vezérlése közös (jellemzően a rendszám- és a nappali menetfény világítás). Egy izzó kiégése esetén is jeleznek, ebből fakad, hogy a fogyasztási küszöb magasabb mint egy égő fogyasztása. Számokkal kifejezve rendszám esetén két izzó 10W fogyasztást generál, ezzel szemben a két led 6W, a figyelt küszöb pedig 7-8W lehet.
- Az utólagos xenon vagy LED rendszerek CAN-BUS kompatibilitása kulcsfontosságú.
- A vonóhorog bekötésekor szintén fontos, hogy a rendszer CAN-BUS kompatibilis legyen, mivel a modern autók figyelik a hátsó lámpák állapotát.
Győződjön meg a kompatibilitásról! Keresse a minőséget!
CAN Busz Biztonság és Diagnosztika
A CAN-busz rendszerek védelme többrétegű megközelítést igényel. Az első védelmi vonal a fizikai biztonság - korlátozza a jármű OBD-II portjaihoz való hozzáférést, és gondoskodjon arról, hogy csak az arra jogosult személyek csatlakozhassanak a diagnosztikai berendezésekhez. Használjon titkosított kommunikációs csatornákkal és hitelesítési protokollokkal rendelkező biztonságos telematikai eszközöket. A járművek és a telematikai hardverek rendszeres firmware-frissítései segítenek az ismert biztonsági rések kijavításában. Vegye fontolóra biztonságos felhőalapú csatlakozást és hozzáférés-szabályozást biztosító járműparkkezelő megoldások használatát.
A Webfleet telematikai megoldásai az ágazati szabványnak megfelelő biztonsági intézkedéseket, többek között titkosított adatátvitelt és biztonságos hitelesítést tartalmaznak, így segítenek megvédeni járműparkja CAN-busz adatait a jogosulatlan hozzáféréstől, miközben zökkenőmentes kapcsolatot tartanak fenn a jogszerű járműparkkezelési műveletekhez. A CAN-BUS rendszerrel kapcsolatos problémák esetén érdemes egy autószervizhez fordulni. Mint minden más autóalkatrész, rendszeres karbantartást és tisztítást igényel.
Milyen eszközökre van szükség a CAN-busz adatok olvasásához?
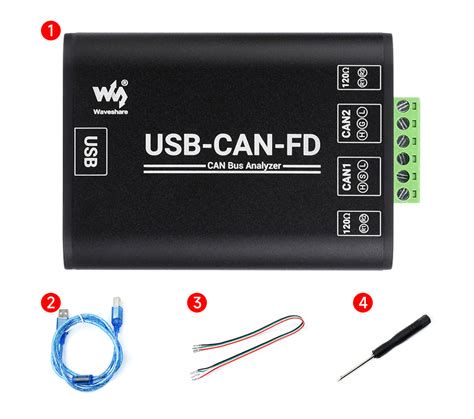
A CAN-busz adatainak eléréséhez és értelmezéséhez szüksége lesz egy CAN-busz interfészeszközre (például OBD-II adapterre vagy dedikált telematikai egységre), megfelelő szoftverre vagy felhőalapú platformra az adatok dekódolásához és megjelenítéséhez, valamint a járműgyártmányokhoz és -típusokhoz tartozó specifikus CAN-adatbázis (DBC-fájlok) ismeretére. A professzionális járműparkkezelés érdekében az integrált telematikai megoldások kiküszöbölik a CAN-adatok manuális értelmezésének összetettségét. A Webfleet plug-and-play telematikai eszközöket biztosít beépített CAN-busz csatlakoztathatósággal, amely egy intuitív irányítópulton automatikusan rögzíti, dekódolja és megjeleníti a járműadatokat.
CAN-busz vs. más járműhálózati protokollok
Felmerülhet a kérdés, mi a különbség a CAN és más járműhálózati protokollok, például a LIN, a MOST vagy a FlexRay között. Az alábbi táblázat összefoglalja a főbb különbségeket:
| Protokoll | Fő jellemzők | Alkalmazási terület |
|---|---|---|
| CAN-busz | Robusztus, valós idejű kommunikáció, megbízható | Kritikus fontosságú járműrendszerek (motorvezérlés, ABS, légzsákok) |
| LIN (Local Interconnect Network) | Egyszerűbb, olcsóbb, alacsonyabb sávszélesség | Nem kritikus fontosságú rendszerek (ablakvezérlő, ülésállító, tükrök) |
| MOST (Media Oriented Systems Transport) | Nagy sávszélességű, optikai szálakon is működhet | Multimédiás alkalmazások (infotainment rendszerek, audió, videó) |
| FlexRay | Nagyobb adatsebesség, determinisztikus időzítés, hibatűrő | Fejlett biztonsági és elektronikus rendszerek (Drive-by-Wire, aktív felfüggesztés) |
Járműparkkezelési célokra a CAN-busz marad az elsődleges protokoll, mivel biztosítja a telematikához, diagnosztikához és teljesítményfelügyelethez szükséges alapvető járműadatokat.