A mai autók egyre inkább olyanok, mint egy guruló számítógép: az elektronikus rendszerek bonyolult hálózata biztosítja a működést és a kényelmi funkciókat. Ezeknek az alapja a CAN-BUS rendszer, amely lényegében az autó "idegrendszere". A CAN-BUS egy kommunikációs hálózat, amely lehetővé teszi az autó különböző vezérlőegységeinek, mint például a motorvezérlés, ABS vagy a klímarendszer, hogy "beszéljenek" egymással. A CAN-BUS rendszerben minden vezérlőegység (ECU) ugyanarra a kábelre csatlakozik, és ezen a buszrendszeren keresztül küldenek és fogadnak adatokat. A CAN-BUS rendszer pontosan szabályozza az autó elektromos és elektronikus működését.
Az Autóelektronika Fejlődése és a CAN Busz Születése
Nem is olyan régen még csak azért volt kábelköteg az autóban, hogy világítson, dudáljon, és kurblizás nélkül beinduljon. Benzineseknél esetleg még a gyújtószikrához volt pár drót. Ma viszont már gagyinak számít, ha a sebességfüggően beállított hangerőt nem veszi le a rádió, amikor beszélni szeretnénk a Bluetooth-os kihangosítóval. Ahhoz, hogy az ABS és a motorvezérlő elektronika megbízható működése mellett a fedélzeti számítógép is tizedre pontos fogyasztási adatokkal szolgálja ki a sofőrt, komoly információáramlásra van szükség. Egy 7-es BMW szintű autóban akár kilencven vezérlőegység is lehet. Ezeket, meg persze a tucatnyi gombocskát, érzékelőt, hangulatvilágítást több kilométer kábel köti össze - egy 2007-es Audi Q7-esben konkrétan hat.
Harminc évvel ezelőtt, amikor az Intel segítségével elkezdték fejleszteni a CAN-busz technológiát a Boschnál, persze még az volt a cél, hogy kevesebb dróttal, megbízhatóbban lehessen elosztani az információt az autóban. Ebben a korszakban a vezérlőegységek között szó szerint több szálon működött a kommunikáció. Az autó haladási sebességét például a három felsorolt egységnek mind tudnia kellett, ezért behúztak egy-egy jelvezetéket a három modulhoz, amelyek lehettek például a kesztyűtartóban, a hátsó ülés alatt és a motortérben. Ugyanígy kellett egy drót a fordulatszámnak, a gázpedálállásnak, a motorhőmérsékletnek, és még néhány paraméternek. Az alrendszerek szaporodtak, jöttek a légzsákmodulok, digitklímák és hasonlók, a kábelrengeteg pedig kezdett kezelhetetlenné válni. Minden csatlakozó potenciális kontakthiba, minden vezeték bezárlatosodhat, és ha egy autó szűk tíz négyzetméterén több mint ezer sokpólusú csatlakozó van, el tudjuk képzelni, mennyire megbízható az egy jel - egy drót rendszer.
Talán pont az E32 leánykori néven futó 7-es BMW volt az 1986-ban, amelyikben először megjelent a CAN-busz. Az autó különböző vezérlőegységeit, amiből már tucatnyi volt akkor is, húsz-harminc jelvezeték helyett két összesodort dróttal kötötték össze, amelyen viszont sokkal intenzívebb eszmecsere zajlott. Ha mondjuk az autó harminccal ment, azt eddig egy rézdróton a feszültség másodpercenként harmincszori ki- és bekapcsolása mutatta. A két összesodort vezetéken viszont egyetlen ezredmásodperc alatt lemorzézza a motorvezérlő ötven-száz koppantással, hogy harminccal megyünk, majd esetleg még bemondja a motorhőmérsékletet és a fordulatszámot is. A többi egység pedig figyel: ha kell neki az infó, köszöni, megkapja, vagy egyszerűen elereszti a füle mellett. Majd ha neki van közölnivalója, szót kér, és elmondja a magáét, fontossági sorrendben.
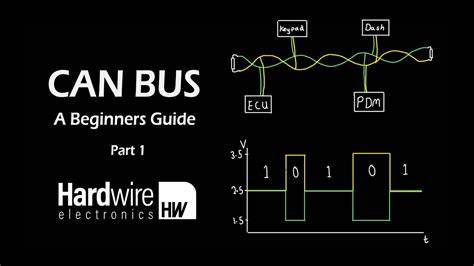
A CAN Busz Működési Elve
Kétféle típusú üzenet létezik a hálózaton: címzett, point to point, illetve broadcast, vagyis mindenkinek szóló információ. Az CAN busz egy "körjárat" analógiájával magyarázható: az egyes vezérlőegységek a megállók, ahol vagy felszáll egy információcsomag, vagy nem. Több ilyen járat is van persze egy fejlettebb járműben, gyorsabbak és lassabbak, attól függően, hogy mekkora az adatmennyiség. Egy-egy busz viszont mindössze két vezetékből áll, összesodorva, mert úgy kevésbé érzékeny a zavarokra.
Az adatátviteli sebesség az Iveco esetében 62,5 és 250 kbit/sec között mozog, ami azt jelenti, hogy nagyságrendileg ezer-kétezer információt lehet másodpercenként közölni, mivel egy üzenet száz-kétszáz bitből áll, vagyis ennyiszer kapcsolódik a feszültség be vagy ki, amíg bemondja Dénes a nyomatékot. Nem olyan vészesen sok ez, de a Stralis nyerges vontatónak például éppen elég: a diagnosztika során láttuk, hogy a hálózat leterheltsége nagyjából harminc százalékos, ami bőven megbízható adatcserét tesz lehetővé.
A CAN buszról az üzenetek felépítését tekintve az első három karakter az ID, a többi pedig maga az üzenet. Ez az azonosító alapvető fontosságú az üzenetek prioritásának és címzésének meghatározásához a buszon.
CAN Busz Bekötése
A CAN busz egy kétvezetékes soros kommunikációs busz. A két vezeték neve CAN High és CAN Low. A CAN High vezeték a nagyfeszültségű jeleket, a CAN Low vezeték pedig az alacsony feszültségű jeleket hordozza.
A CAN-busz bekötése láncos stílusban történik, ahol az összes eszköz vagy csomópont sorba van kötve. A hálózat minden csomópontja kapcsolódik az előző és a lánc következő csomópontjához. A CAN busz vezetékezése két fő részre osztható: a fő buszra és a csonkokra. A fő busz a fő kommunikációs vonal a csomópontok között.
A CAN-busz vezetékezése szabványos, és a vezetékek meghatározott színkódját követi. A CAN High vezeték általában narancssárga/fehér színű, a CAN Low vezeték pedig általában fehér/narancssárga színű. Összességében a CAN-busz bekötése egyszerű és megbízható.
A Fiat Stilo CAN Busz Rendszere
A Fiat Stilo is a CAN busz technológiát használja a különböző vezérlőegységei közötti kommunikációra. Kérdés merül fel, hogy a Stilo 11 bites vagy 29 bites CAN implementációt használ-e. Tapasztalatok szerint az ELM327 adapterrel végzett vizsgálatok során az 11 bit/50 kbit/sec protokoll adta a leginkább értelmezhető adatokat a többi CAN protokollhoz képest.
A Stilo fedélzeti rendszere gyakran kétféle CAN buszt használ: egy alacsony sebességűt és egy nagy sebességűt. Az ConnectNav+ rádió hátulján található CAN csatlakozón keresztül lehetséges lehet a 500 kbit/sec/11 bit sebességű buszhoz való hozzáférés. Jelenleg az alacsony sebességű CAN busz információit rögzítik, azzal a céllal, hogy programot írjanak a ConnectNav+ funkcióinak (pl. óra beállítása, ajtózárak) imitálására, mielőtt frissítenék a rendszert. Feltételezve, hogy a nagy sebességű busz nem érhető el a ConnectNav+ számára, ez az alacsony sebességű buszon keresztül is megvalósítható.
CAN Busz Szimuláció és Vezérlés ELM327-tel
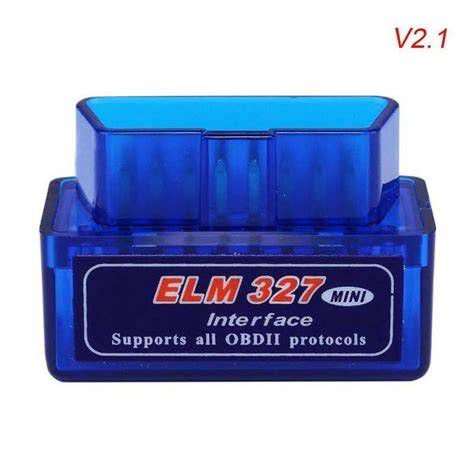
Az ELM327 interfész, különösen az 1.3-as verzió, egy viszonylag olcsó és könnyen vezérelhető eszköz a CAN busz adatainak olvasására és írására. Az 1.0-ás verzió nem alkalmas erre a célra, mivel a baudráta nem állítható 500 kbit/sec vagy 250 kbit/sec értékre. Az ELM327 segítségével nem csak loggolni lehet az információkat, hanem lehetséges az autó egyéb funkcióinak, például az ablakok, ajtózárak, tükrök vezérlése is.
Az ELM nem formázza az üzeneteket tesztelő és célbájtokkal, ahogy azt automatikusan teszi az ISO 14230 szabvány esetében. A CAN esetében az első három karakter az ID, a többi pedig maga az üzenet. Egyszerű alkalmazások, például VB6 használatával, lehetséges a beérkezett üzenetek naplózása, és az autó órájának beállítása a PC órája alapján. Ezzel a módszerrel már sikerült működőképes időbeállító parancsokat implementálni. Felmerül a kérdés, hogy az automatikus ajtózárás a ConnectNav+ által történik-e a CAN buszon keresztül, vagy a karosszéria számítógép végzi azt sebességfüggően, esetleg a ConnectNav+ ad utasítást a karosszéria számítógépnek. Olyan autókban, amelyekben nincs ConnectNav+, az opciót a Mode/Fog Light kapcsolópanelről lehet beállítani.
CAN Plugin for Centrafuse 3.6 - Fiat Stilo
Egyéb Autóbusz Rendszerek
Sajnos, bár a CAN busz megbízhatóbb, mint az elődei, az autórendszerek összetettsége folyamatosan növekszik. Ma már nem csak CAN-buszon keresztül kommunikálnak az egységek, hanem megjelent a LIN, a FlexRay és a MOST is. A MOST rendszert kifejezetten a szórakoztató, multimédiás alkalmazásokhoz fejlesztették, hiszen ma már az adja el az autót, hogy mennyire könnyű párosítani a telefont, és milyen részletgazdag a navigáció.
Elsőként a LIN (Local Interconnect Network) jelent meg az ezredforduló környékén. Ez egy relatív lassú, maximum 19,2 kbit/sec sebességű helyi busz, amely egy master és legfeljebb tizenhat slave egységből állhat. A MOST (Media Oriented Systems Transport) egy audio és video streamelésére alkalmas hálózat, általában optikai szálon vezetik. 150 Mbit/s sebességre képes, plug and play rendszerű. FlexRay-nek hívják a legújabb szabványt, amelynek szintén a bajorok az úttörői. Ezt a 2006-os BMW X5-ösben alkalmazták először, amelyben az adaptív lengéscsillapítókhoz kellett ez az idővezérelt busz. Később, a 2008-as 7-esben már teljes hálózatot szőttek belőle.
| Buszrendszer | Max. sebesség | Főbb alkalmazási terület |
|---|---|---|
| CAN (Controller Area Network) | 62,5 - 250 kbit/s | Motorvezérlés, ABS, általános járműkommunikáció |
| LIN (Local Interconnect Network) | 19,2 kbit/s | Helyi busz, kisebb egységek (pl. ablakemelő, tükör) |
| MOST (Media Oriented Systems Transport) | 150 Mbit/s | Multimédia, audio/video streaming |
| FlexRay | Nincs megadva | Idővezérelt rendszerek, adaptív lengéscsillapítók |
Gyakori Problémák és Hibaelhárítás
Ma már nem elég a multiméter, a laptop a minimum az autóelektromossági műhelyben. Aki ért hozzá, nem átkozza, kifejezetten szereti az 1996 utáni fedélzeti diagnosztikát. A CAN-BUS rendszerrel kapcsolatos problémák esetén érdemes egy autószervizhez fordulni. Mint minden más autóalkatrész, rendszeres karbantartást és tisztítást igényel. Bár egy minőségi elemekből felépített CAN-hálózat papíron és gyakorlatban is strapabíróbb, a szabványosításból adódó sokbeszállítós árverseny és a szoftverfejlesztési problémák okozták, hogy 2004-ben a német ADAC statisztikája szerint a lerobbant felső kategóriás autók negyven százaléka elektronikai gondok miatt állt meg. Mára elvileg javult a helyzet a minőség tekintetében, viszont annyival bonyolultabb lett egy komolyabb autó, hogy megint kilométernyi kábelrengeteget, harminc-negyven kiló rezet kell belepakolni vezeték formájában.
CAN Busz Kompatibilitási Kérdések
- A modern járművek hibajelző rendszere figyeli az izzók állapotát. Ha egy hagyományos LED-et helyezünk be, a rendszer érzékelheti, hogy alacsonyabb áramot vesz fel, mint a gyári izzó, és hibát jelezhet.
- Az utólagos xenon vagy LED rendszerek CAN-BUS kompatibilitása kulcsfontosságú.
- A vonóhorog bekötésekor szintén fontos, hogy a rendszer CAN-BUS kompatibilis legyen, mivel a modern autók figyelik a hátsó lámpák állapotát. Győződjön meg a kompatibilitásról! Keresse a minőséget!
Fiat Stilo Specifikus Elektromos Hibák
A Fiat Stilo érzékeny a gyenge akkumulátorra, ami fals üzeneteket okozhat. Egy teljesen feltöltött, 12.47V-os akku esetén is előfordulhatnak problémák, melyek nem mindig jelentenek hibát a fedélzeti számítógépen. Egy konkrét esetben az F36 és F32 biztosítékokkal védett vezetéken lévő eszközök nem működtek, ami vezetékhibára utalt. A Stilo modellekben több biztosítéktábla is található:
- 1 az akkumulátor + kábelénél
- 1 az akkumulátor mellett
- 1 a kormányoszloptól balra, a tároló rekesz alatt
- 1 a csomagtér baloldalán
A biztosítékok ellenőrzése (pl. F47, F32) alapvető lépés a hibaelhárítás során, de nem minden esetben vezet megoldáshoz. Egy másik gyakori "paraszt Examiner" módszer az akkumulátor saru levétele egy percre, majd visszakötése, hátha az autó "öngyógyító algoritmusa" helyreállítja a rendszert. Ha több dolog egyszerre romlik el, az gyakran vezetékhibára, például elrágott madzagokra, vagy testelési problémára utalhat, különösen nedves időben. Ilyen esetekben hozzáértő segítségére lehet szükség a hiba behatárolásához és elhárításához.
tags: #can #bus #szimulator #fiat #stilo